Loading...
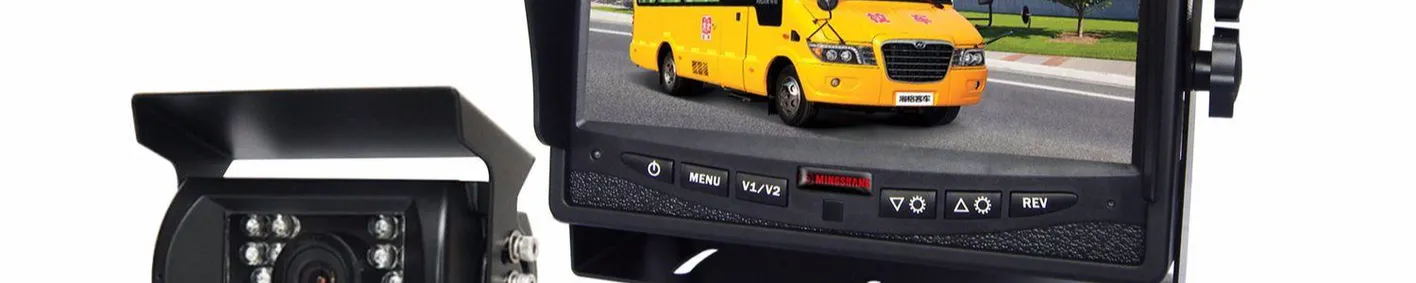
Les caméras embarquées jouent un rôle important dans l'exploitation des bus et des autocars, notamment pour l'assistance aux manœuvres en marche arrière, la surveillance des passagers et l'amélioration de la visibilité du conducteur.
Cependant, obtenir des images nettes en faible luminosité reste un défi. Les opérations nocturnes, les habitacles peu éclairés et les changements de luminosité peuvent générer du bruit numérique, rendant les enregistrements vidéo plus difficiles à interpréter.
Une technologie permettant de limiter ce problème est la réduction numérique du bruit 3D (3D DNR), une méthode de traitement d'images qui réduit les variations visuelles indésirables en analysant plusieurs images vidéo successives.
Le bruit numérique apparaît généralement sous forme de grain, de points colorés ou de scintillements, particulièrement lorsque les caméras fonctionnent en faible luminosité.
Pour compenser le manque de lumière, les caméras peuvent augmenter le gain électronique, ce qui rend l'image plus lumineuse mais amplifie également le bruit.
La technologie 3D DNR utilise deux méthodes de traitement complémentaires :
Filtrage spatial : analyse les pixels voisins au sein d'une même image afin de réduire les variations aléatoires tout en essayant de préserver les détails.
Filtrage temporel : compare les informations de plusieurs images successives pour distinguer les éléments visuels constants du bruit aléatoire.
La combinaison de ces méthodes peut produire des vidéos plus nettes et plus stables, notamment dans les zones de l'image qui restent relativement immobiles.
Le terme « 3D » fait référence aux deux dimensions spatiales de l'image et à la dimension temporelle. Il ne signifie pas que la caméra produit des images tridimensionnelles.
Pour les opérateurs de transport et les constructeurs de véhicules, les performances des caméras en faible luminosité peuvent influencer l'efficacité des systèmes de surveillance embarqués.
Marche arrière et manœuvres
Les caméras de recul fonctionnent souvent dans des environnements peu éclairés, notamment dans les dépôts et les zones de stationnement. La réduction du bruit numérique peut améliorer la lisibilité des images, à condition de préserver les détails des objets en mouvement.
Surveillance de l'habitacle
Les caméras intérieures peuvent être exposées à différentes conditions de luminosité, particulièrement lors des services du soir et de nuit. La réduction du bruit permet d'obtenir des enregistrements visuellement plus stables dans les zones sombres du véhicule.
Surveillance extérieure
Les caméras latérales et arrière peuvent rencontrer des conditions lumineuses variables, notamment des zones d'ombre, des éclairages publics et des routes faiblement éclairées.
La technologie 3D DNR peut améliorer l'apparence des vidéos enregistrées dans ces conditions, mais ses performances dépendent du capteur, des paramètres d'exposition et du traitement des images.
Bien que la technologie 3D DNR permette de réduire le bruit numérique, un filtrage temporel trop important peut introduire des artefacts visuels appelés images fantômes (ghosting).
Ce phénomène apparaît lorsque les informations de plusieurs images sont combinées sans prendre suffisamment en compte les mouvements.
Dans les vidéos embarquées, il peut se manifester par :
Des traînées derrière les véhicules en mouvement.
Des contours flous autour des piétons.
Une diminution des détails des objets mobiles.
Une perte de netteté des marquages routiers ou des petits objets.
Ces effets sont particulièrement importants pour les caméras embarquées, car la caméra elle-même peut être en mouvement.
Dans les applications liées à la sécurité des bus, la préservation des détails concernant les piétons, les cyclistes et les véhicules à proximité est plus importante qu'une image simplement lisse.
Les caméras embarquées peuvent intégrer plusieurs technologies destinées à améliorer la visibilité.
3D DNR : réduit le bruit numérique aléatoire.
Wide Dynamic Range (WDR) : aide à équilibrer les zones claires et sombres d'une même image.
Éclairage infrarouge : apporte une lumière infrarouge supplémentaire aux caméras compatibles fonctionnant dans l'obscurité.
Ces technologies peuvent se compléter, mais aucune ne garantit à elle seule des images nettes dans toutes les conditions.
Lors de l'évaluation des systèmes de caméras, les opérateurs et les constructeurs ne doivent pas se limiter à la présence de la fonction 3D DNR dans les spécifications techniques.
La qualité réelle des images dépend de plusieurs facteurs, notamment la sensibilité du capteur, les paramètres d'exposition, les algorithmes de traitement, la gestion du mouvement et la compression vidéo.
Tester les caméras dans des conditions d'exploitation réalistes, particulièrement avec des piétons et des véhicules en mouvement en faible luminosité, permet de mieux évaluer leur adéquation aux besoins opérationnels.
AOTOP, fournisseur de caméras et de solutions de surveillance pour véhicules, présente la réduction du bruit 3D comme une technologie de traitement d'images pertinente pour les applications dans les véhicules commerciaux.
Pour les opérateurs de bus et d'autocars, comprendre son fonctionnement peut faciliter le choix d'équipements de surveillance embarqués.