Loading...
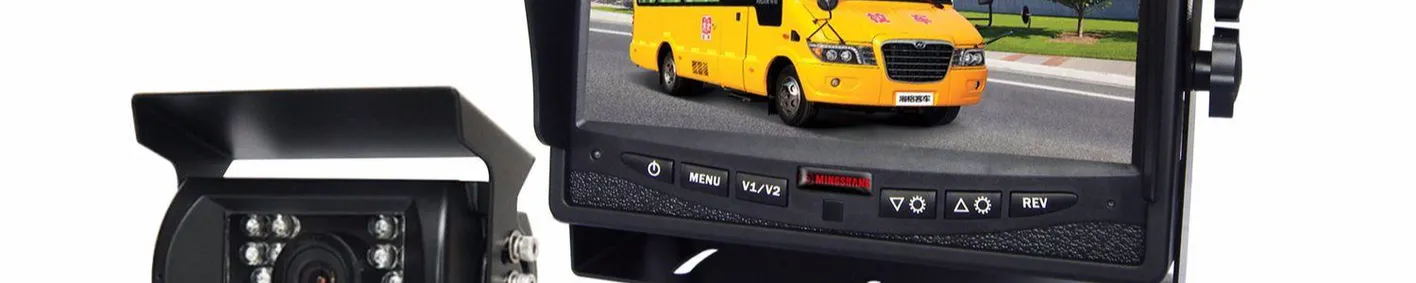
Las cámaras vehiculares cumplen una función importante en las operaciones de autobuses y autocares, facilitando las maniobras de marcha atrás, el monitoreo de pasajeros y la visibilidad del conductor.
Sin embargo, obtener imágenes claras en condiciones de poca iluminación sigue siendo un desafío. Las operaciones nocturnas, los interiores poco iluminados y los cambios de luz pueden generar ruido digital, dificultando la interpretación de las grabaciones.
Una de las tecnologías utilizadas para abordar este problema es la reducción de ruido digital 3D (3D DNR), un método de procesamiento de imágenes que reduce las interferencias visuales mediante el análisis de fotogramas consecutivos.
El ruido digital suele aparecer como granulado, puntos de colores o parpadeos en la imagen, especialmente cuando las cámaras funcionan con poca luz.
Para compensar la falta de iluminación, las cámaras pueden aumentar la ganancia electrónica, produciendo imágenes más luminosas, pero también amplificando el ruido.
La tecnología 3D DNR combina dos métodos de procesamiento:
Filtrado espacial: analiza los píxeles vecinos dentro de un mismo fotograma para reducir variaciones aleatorias e intentar preservar los detalles de la imagen.
Filtrado temporal: compara información de fotogramas consecutivos para diferenciar el contenido visual constante del ruido aleatorio.
La combinación de ambos métodos puede producir videos más limpios y estables, especialmente en las áreas de la imagen que permanecen relativamente estáticas.
El término "3D" hace referencia a las dos dimensiones espaciales de la imagen y a la dimensión temporal. No significa que la cámara genere imágenes tridimensionales.
Para los operadores de transporte y fabricantes de vehículos, el rendimiento de las cámaras con poca iluminación puede influir en la utilidad de los sistemas de monitoreo a bordo.
Marcha atrás y maniobras
Las cámaras de marcha atrás suelen utilizarse en entornos poco iluminados, como terminales y áreas de estacionamiento. Reducir el ruido digital puede mejorar la claridad de las imágenes, siempre que se mantengan los detalles de los objetos en movimiento.
Monitoreo del interior del vehículo
Las cámaras interiores pueden funcionar bajo diferentes condiciones de iluminación, especialmente durante los servicios nocturnos. La reducción de ruido puede ayudar a obtener grabaciones visualmente más estables en las áreas oscuras del autobús.
Monitoreo exterior
Las cámaras laterales y traseras pueden encontrarse con condiciones de iluminación cambiantes, incluyendo sombras, alumbrado público y carreteras poco iluminadas.
La tecnología 3D DNR puede mejorar la apariencia de las grabaciones, aunque su rendimiento depende del sensor, la configuración de exposición y las capacidades de procesamiento de imágenes.
Aunque la tecnología 3D DNR permite reducir el ruido digital, un filtrado temporal excesivo puede generar defectos visuales conocidos como efecto fantasma (ghosting).
Este fenómeno se produce cuando la información de varios fotogramas se combina sin compensar adecuadamente el movimiento.
En las grabaciones vehiculares puede manifestarse como:
Estelas detrás de vehículos en movimiento.
Contornos borrosos alrededor de peatones.
Pérdida de detalles en objetos móviles.
Menor claridad en marcas viales u objetos pequeños.
Estos efectos son especialmente relevantes para las cámaras vehiculares, ya que la propia cámara puede estar en movimiento.
En aplicaciones de seguridad para autobuses, conservar los detalles de peatones, ciclistas y vehículos cercanos es más importante que obtener una imagen que simplemente parezca uniforme.
Las cámaras vehiculares pueden incorporar diferentes tecnologías para mejorar la visibilidad.
3D DNR: reduce el ruido digital aleatorio.
Wide Dynamic Range (WDR): ayuda a equilibrar las zonas claras y oscuras de una misma imagen.
Iluminación infrarroja: proporciona luz infrarroja adicional para cámaras compatibles que funcionan en entornos oscuros.
Estas tecnologías pueden complementarse, pero ninguna garantiza por sí sola imágenes claras en todas las condiciones.
Al evaluar sistemas de cámaras, los operadores y fabricantes no deberían limitarse a comprobar si incluyen la función 3D DNR.
La calidad real de las imágenes depende de distintos factores, como la sensibilidad del sensor, el control de exposición, los algoritmos de procesamiento, el manejo del movimiento y la compresión de video.
Probar las cámaras en condiciones reales de operación, especialmente con peatones y vehículos en movimiento durante la noche, permite evaluar mejor su utilidad que comparar únicamente las especificaciones técnicas.
AOTOP, proveedor de cámaras y soluciones de monitoreo vehicular, destaca la reducción de ruido 3D como una tecnología de procesamiento de imágenes relevante para aplicaciones en vehículos comerciales.
Para los operadores de autobuses y autocares, comprender su funcionamiento puede ayudar a tomar decisiones más informadas al seleccionar sistemas de monitoreo a bordo.